
Stability analysis of virtual synchronous generator and its parameter adaptive adjustment strategy
-
摘要: 针对新型电力系统弱电网特性面临的安全稳定挑战,提出一种参数自适应调节的虚拟同步机控制策略,用于并网变流器控制。通过分析系统的根轨迹特性,制定了虚拟阻尼和虚拟惯量等参数的自适应调节方案。对控制环节中的关键参数进行分岔分析,揭示了虚拟同步机中分岔现象的规律,确定了虚拟惯量和虚拟阻尼的自适应调节范围。实验结果证明,与固定参数调节方案相比,本文所提出的自适应调节方案能够更快地抑制频率波动,减少超调量,提高系统稳定性。这一研究能够有效提高新能源并网系统的稳定性和可靠性。Abstract: The new power system is facing emerging weak-grid characteristics and stability issues. These challenges were addressed by introducing a parameter adaptive adjustment virtual synchronous generator (VSG)control strategy for the control of grid-connected converters. By analyzing the root locus characteristics of the VSG, a parameter adaptive adjustment scheme for parameters such as virtual damping and virtual inertia was formulated, and a bifurcation analysis was conducted on key parameters in the control loop, revealing the patterns of bifurcation phenomena. The adaptive adjustment range for virtual inertia and virtual damping was determined. The experimental results demonstrate that the adaptive adjustment scheme can more quickly suppress frequency fluctuations, reduce overshoot, and improve the system stability. This research is of significant importance for improving the stability and reliability of new energy grid-connected systems.
-
Keywords:
- weak-grid /
- bifurcation analysis /
- virtual synchronous generator /
- root locus /
- parameter adaptative
-
随着经济的持续发展,我国的电力系统正逐步向适应大规模、高比例的新能源方向演进。然而,高比例新能源的快速发展对系统的安全和稳定运行带来了巨大的挑战[1-3],迫切需要研发新型电力技术和采用创新性的运行模式。分布式能源接入大电网后导致电网中电力电子装置的渗透率不断增加,电网中产生了大量非线性负载,电网逐渐呈现出弱电网特性[4]。由于新能源发电设备本身不具备传统旋转设备的惯量与阻尼特性,一旦出现频率扰动或者电压扰动,机组无法通过自身的调节容量填补扰动[5-7],这导致电力系统频率稳定问题突出。
传统电力系统中的同步发电机(synchronous generator,SG)通过调速器、励磁调节、调频机等控制环节来维持系统的功角稳定与频率稳定,其中值得参考的特性包括:SG是电压源,能够产生电压;转速和频率直接耦合同步,有助于多个SG相互连接形成一个稳定的电网;出现瞬时扰动时,转子的动能有惯性力,能够抵抗小扰动给机组带来的影响;基于下垂的调速器和励磁控制器使SG对输出功率变化作出有效响应,同时将频率和电压保持在可接受的范围内[8-10]。基于以上特性,学者们提出了虚拟同步机(virtual synchronous generator,VSG)的概念,为变流器控制提供了一种灵活可行的方案。
VSG控制技术模拟了SG的调频、调压功能[11],是构网型控制策略中的一个重要分支。VSG控制思想最早出现在2007年,当时,研究者提出将SG的转子运动方程应用到电力电子变流器的控制环节中,通过变流器的电流指令控制其输出特性,使其拥有SG的惯量支撑能力,但当时的变流器仍不能作为一个独立电源进行输出[12-13]。随着同步变流器控制策略的提出,变流器可以进一步地生成控制电压,并且可以作为独立电源运行,逐渐被广泛应用。
近年来,针对VSG在频率与电压支撑方面的能力,研究者们已经取得了很多成果。其中,虚拟惯量和虚拟阻尼参数的设置被认为是扰动后系统稳定性的关键因素,对虚拟阻尼与虚拟惯性取值进行合理配置,可以让系统更加快速地恢复到稳定状态[14-15]。文献[16]通过分析系统扰动下电压波动各阶段对惯性的需求,以及惯量阻尼参数对系统动态特性的影响,提出了一种附加动态调节系数的惯量阻尼自适应控制策略。该策略可以根据电压变化率与电压偏差灵活调节系统惯性,从而减小功率波动对母线电压的影响。文献[17]综合考虑蓄电池容量的荷电状态约束、阻尼比约束等条件,得到多约束下VSG系统的虚拟惯量和虚拟阻尼的取值范围,并利用神经网络算法对VSG参数进行自适应控制。文献[18]提出有功微分反馈补偿和有功微分前馈补偿两种暂态阻尼策略,给出了不同模式下VSG系统的参数设计方案。
上述研究大多集中在VSG虚拟惯量与虚拟阻尼之间的灵活配置方面,以确保系统频率在受到扰动后能够快速恢复到稳定状态。然而,关于VSG虚拟阻尼和虚拟惯量的取值范围却少有研究。为此,本文在现有研究的基础上,研究了VSG虚拟阻尼和虚拟惯量的取值对系统稳定性的影响。同时,采用分岔分析手段获得了虚拟惯量与虚拟阻尼的参数取值边界,并利用根轨迹分析方法验证了分岔分析所得结果的正确性。与根轨迹分析方法相比,分岔分析避免了对模型的线性化处理,可以更加精准地刻画控制参数的稳定取值边界。此外,为了改善传统VSG调节效果不佳的问题,本文结合参数取值边界设计了自适应调节方案,使得受扰后的系统在调节过程中能够兼顾功率调节速度和频率稳定性,提高系统的鲁棒性。
1. VSG控制策略及调频原理
变流器的控制方案一般有两种方式:电流控制和电压控制。在电流控制方法中,通常采用基于输出电流反馈的电流控制环来控制系统输出,其中环路的参考值由锁相环提供;而在电压控制方法中,电压的参考值一般基于SG的转子运动方程进行设计的,根据传统调速器和励磁调节原理,VSG控制策略包括有功–频率控制、无功–电压控制。
以储能变流器为例,其VSG控制策略如图1所示。图中:
${P_{{{\mathrm{in}}}}}$ 为有功功率实际输入值;${P_{{{\mathrm{ref}}}}}$ 为有功功率参考值;${V_{{\mathrm{dp}}}}$ 为虚拟阻尼电压;$E$ 为无功电压控制环节的输出电压;${Q_{{\mathrm{n}}}}$ 为无功功率实际值;$\delta $ 为虚拟功角;${V_{{\mathrm{g}}}}$ 为大电网电压;${U_{{{\mathrm{dc}}}}}$ 为直流侧电压;${C_{{{\mathrm{dc}}}}}$ 为直流侧电容;${P_{{{\mathrm{out}}}}}$ 为储能输出有功功率;${v_{{\mathrm{g}}}}$ 为并网点处的电压;$L$ 为线路电感;$Q$ 为输出无功功率;e*为合成电压;i为线路电流;Z为阻抗;s为复变量。本文将直流电压除以两倍的合成电压作为驱动信号来控制变流器的动作。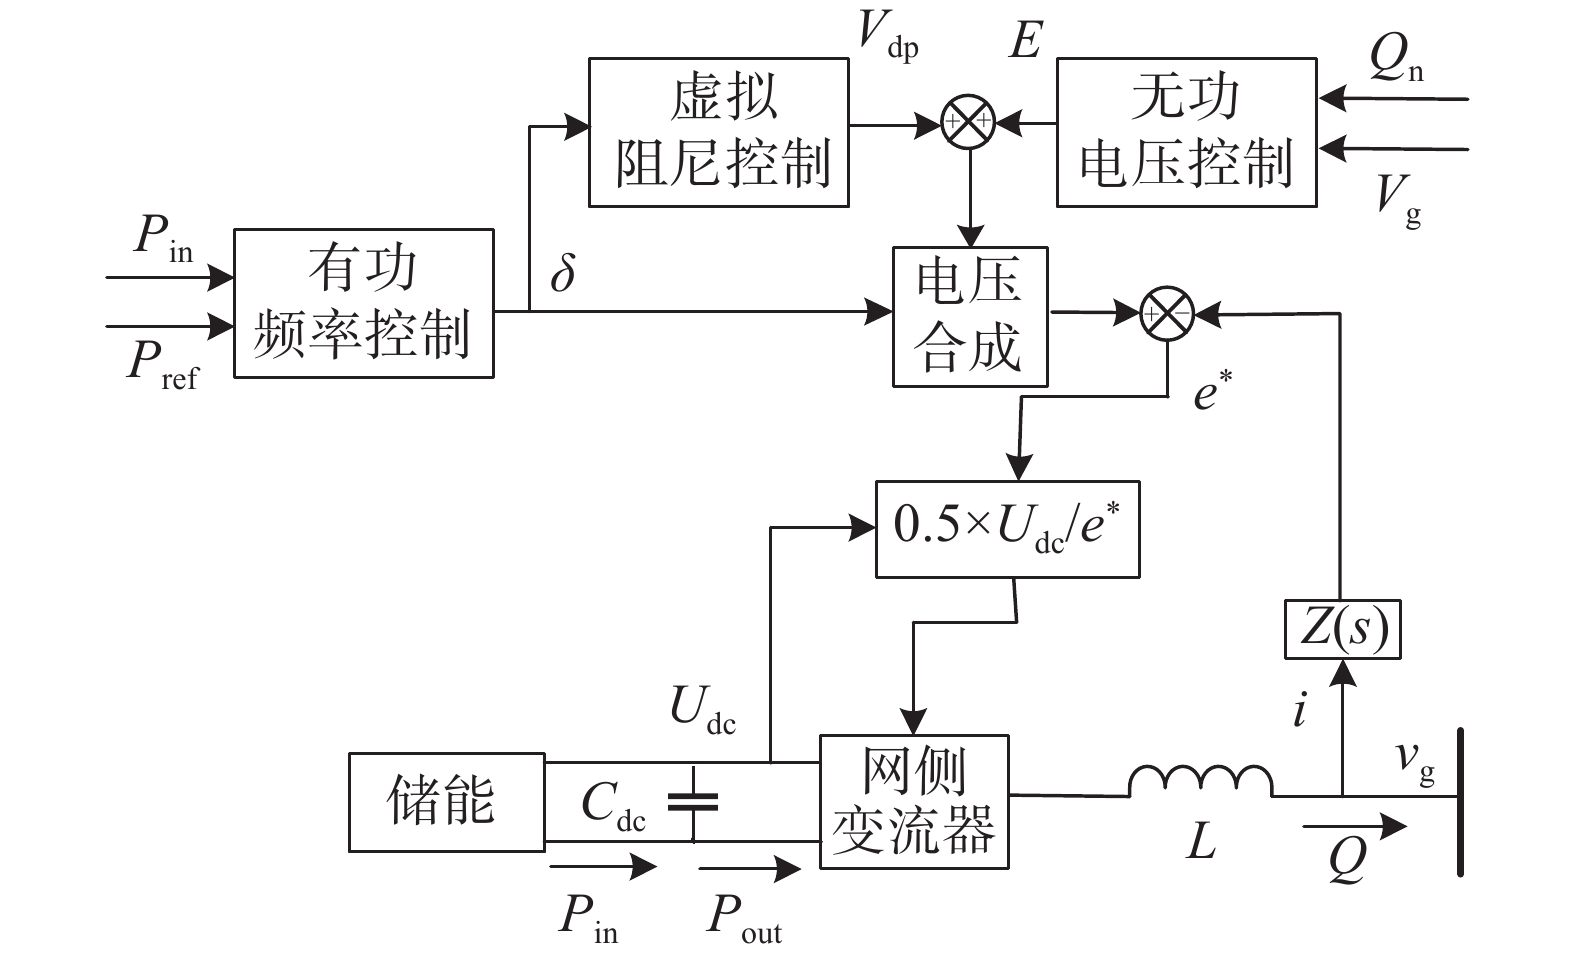 图 1 虚拟同步机结构图Fig. 1 Structure diagram of virtual synchronous generator
 下载:
全尺寸图片
1.1 有功–频率控制
VSG的有功–频率控制框图如图2所示,图中:
${\omega _{\mathrm{m}}}$ ,${\omega _{\text{n}}}$ 分别为实际角速度与参考角速度;${J_{\mathrm{v}}}$ 为VSG虚拟惯量;$D$ 为虚拟阻尼,表征VSG在频率发生变化时其对系统有功的调整程度,使得VSG具备与SG相似的频率振荡抑制功能。该控制环节的工作原理是通过检测有功功率的偏差来改变VSG的输出,从而实现频率调节,调节方程如下: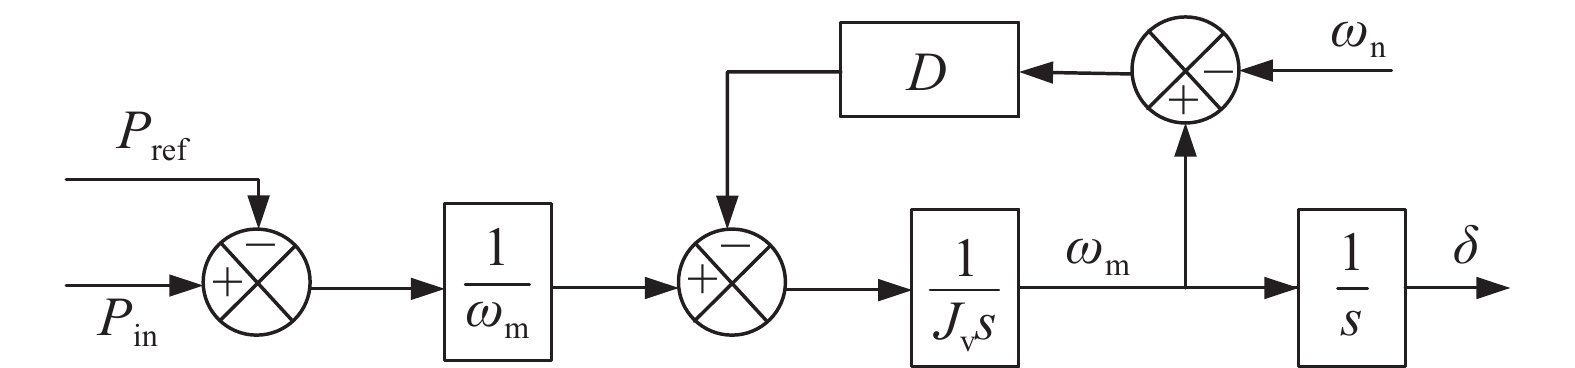 图 2 有功-频率控制图Fig. 2 Control diagram of active power-frequency下载:
全尺寸图片
$$ {J_{\mathrm{v}}}{\dot \omega _{\mathrm{m}}} = \frac{{{P_{{\mathrm{in}}}} - {P_{{\mathrm{ref}}}}}}{{{\omega _{\mathrm{m}}}}} - D\left( {{\omega _{\mathrm{m}}} - {\omega _{\mathrm{n}}}} \right) $$ (1) VSG的惯量从变流器直流侧的电容中获取,在输入源时间常数允许的情况下,还有部分的惯量可以直接从输入源提供。变流器直流侧电容能够提供的虚拟惯量为
$$ J\mathrm{_v}=C_{\mathrm{dc}}kk_0 $$ (2) 由上式可知,改变VSG直流侧电容值
${C_{{\mathrm{dc}}}}$ 就可以实现虚拟惯量大小的调节。${k_0}$ 和$k$ 是两个增益调节系数,${k_0}$ 的大小取决于直流侧电压的值,可以理解为:若某一频率为$f$ 的系统,直流侧电压为$ U_{\mathrm{d}} $ ,增益系数$ k_0=U_{\mathrm{d}}/2{\text{π}}f $ 。而$k$ 的大小取决于直流侧电压允许的波动范围,可以理解为:若某一系统直流侧电压的可调节范围为±60 V,电网频率变化范围为±0.5 Hz,即±3.14 rad/s,增益系数$k$ =60/3.14≈20。1.2 虚拟阻尼策略
为了模拟传统同步发电机的阻尼特性,方便后续对该项灵活调节,本文将摇摆方程中的阻尼环节
$D(\omega - {\omega _{\mathrm{g}}})$ 转变成VSG中的虚拟阻尼电压$ {V_{{\mathrm{dp}}}} $ ,其中:$\omega $ 为电网角频率;${\omega _{\mathrm{g}}}$ 为电网额定角频率。阻尼控制框图如图3所示。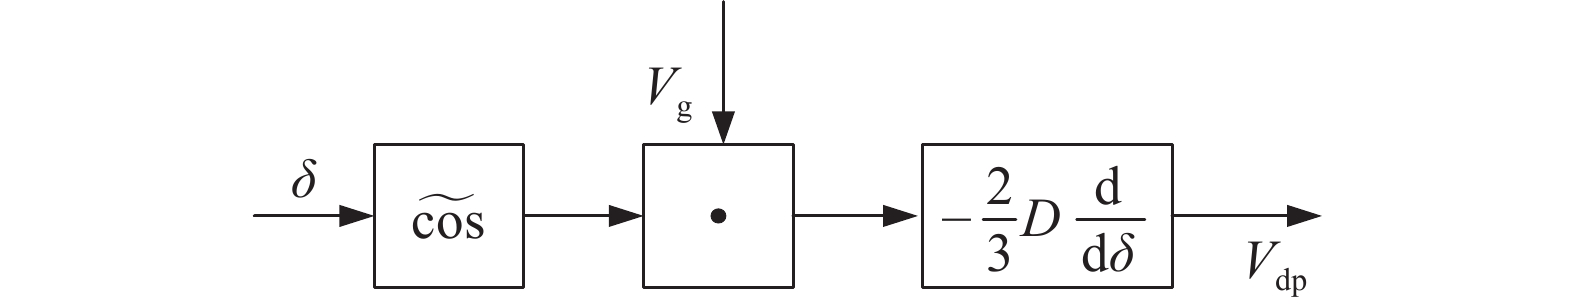 图 3 虚拟阻尼环节Fig. 3 Virtual damping strategy下载:
全尺寸图片
$$ \begin{split} {V}_{{\mathrm{dp}}}=&-\frac{2}{3}D\frac{{\mathrm{d}}}{{\mathrm{d}}\delta }\left(\widetilde{\mathrm{cos}}\text{ }\theta \text{ }\cdot \text{ }{V}_{{\mathrm{g}}}\right) =\\&-D{V}_{{\mathrm{g}}}\frac{{\mathrm{d}}}{{\mathrm{d}}\delta }\left[\mathrm{sin}\left(\theta -{\theta }_{{\mathrm{g}}}\right)\right]\approx\\& \text{ } -D{V}_{{\mathrm{g}}}\left({\omega }_{{\mathrm{g}}}-{\omega }_{{\mathrm{m}}}\right)\mathrm{cos}\left(\delta -{\delta }_{{\mathrm{g}}}\right) \end{split}$$ (3) 式中:
${\delta _{\mathrm{g}}}$ 为电网功角;$ \theta $ 为VSG输出相角;$ {\theta _{\mathrm{g}}} $ 为电网输出相角;$\widetilde {\cos }$ 表示为本相与其余相的余弦值,即$ \widetilde {\cos } = \left( {\cos \theta {\text{ }}\cos (\theta - 2{{\text{π}} }/3){\text{ }}\cos (\theta + 2{{\text{π}} }/3)} \right) $ 。1.3 无功功率控制
在传统电力系统中,由于同步电抗和电阻的分压作用,当输出电流增大时,SG的输出电压会降低,此时可以通过改变励磁电流的大小来控制暂态电势,从而维持系统输出电压的稳定。然而,变流器的VSG控制环节中,控制的是电压量,需要利用无功功率控制模块来模拟出SG励磁电流控制效果。无功功率与电压存在如下关系:
$$ \left\{ \begin{gathered} {Q_{{\mathrm{ref}}}} = {Q_{\mathrm{n}}} - {k_{\mathrm{v}}}\left( {{V_{\mathrm{g}}} - {V_{\mathrm{n}}}} \right) \\ \dot E = {k_{\mathrm{q}}}\left( {{Q_{{\mathrm{ref}}}} - Q} \right) \\ \end{gathered} \right. $$ (4) 式中:
${Q_{{\mathrm{ref}}}}$ ,${Q_{\mathrm{n}}}$ 分别为VSG系统中的无功参考值和无功真实值;Vn为电网标称电压幅值;${k_{\mathrm{q}}}$ 为比例调节系数;${k_{{\mathrm{v}}}}$ 为下垂控制系数。结合上文内容,可将有功–频率环节输出的电压功角
$\delta $ 、虚拟阻尼电压${V_{{\mathrm{dp}}}}$ 及无功功率控制环节中的励磁电压$E$ 进行合成后,作为驱动信号送至控制端,从而实现变流器的VSG控制。本文采取的无功功率控制框图如图4所示。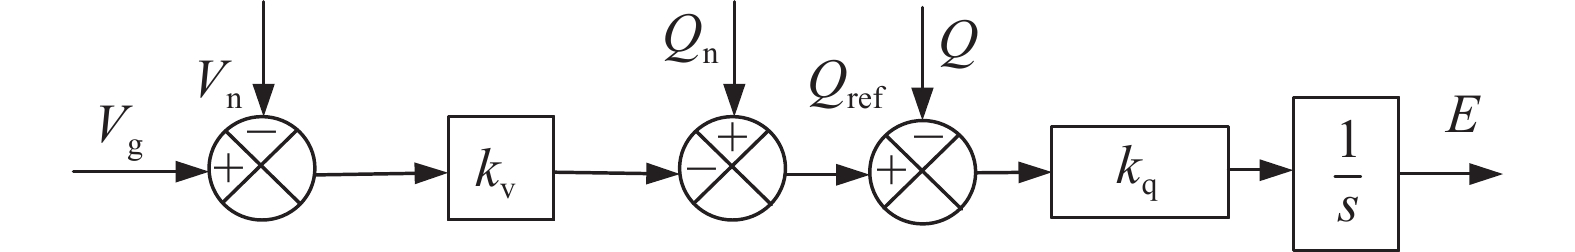 图 4 无功控制环节Fig. 4 Reactive power control strategy下载:
全尺寸图片
结合上述有功–频率控制、虚拟阻尼及无功控制模块,通过dq坐标变换可以得到含10个状态变量(
${\omega _{\mathrm{m}}}$ ,$E$ ,$\delta $ ,${i_{\mathrm{d}}}$ ,${i_{\mathrm{q}}}$ ,${i_{{\mathrm{gd}}}}$ ,${i_{{\mathrm{gq}}}}$ ,${v_{{\mathrm{cd}}}}$ ,${v_{{\mathrm{cq}}}}$ ,${V_{{\mathrm{dp}}}}$ )的状态方程,如式(5)所示。$$ \left\{\begin{gathered}\dot{\omega}_{\mathrm{m}}=\frac{1}{C_{\mathrm{dc}}k}\frac{P_{\mathrm{in}}-Ei_{\mathrm{d}}-V_{\mathrm{dp}}i_{\mathrm{d}}}{V_{\mathrm{dcn}}+k\left(\omega_{\mathrm{m}}-\omega_{\mathrm{n}}\right)} \\ \dot{E}=k_{\mathrm{q}}\left(Q_{\mathrm{n}}+k_{\mathrm{v}}\left(V_{\mathrm{n}}-V_{\mathrm{g}}\right)+Ei_{\mathrm{q}}\right) \\ \dot{\delta}=\omega_{\mathrm{g}}-\omega_{\mathrm{m}} \\ \dot{i}_{\mathrm{d}}=-\frac{R}{L}i_{\mathrm{d}}+\frac{1}{L}\left(E+V_{\mathrm{dp}}\right)-\frac{1}{L}v_{\mathrm{cd}}+\omega_{\mathrm{m}}i_{\mathrm{q}} \\ \dot{i}_{\mathrm{q}}=-\frac{R}{L}i_{\mathrm{q}}-\frac{1}{L}v_{\mathrm{cq}}-\omega_{\mathrm{m}}i_{\mathrm{d}} \\ \dot{i}_{\mathrm{gd}}=\frac{1}{L_{\mathrm{g}}}\left(v_{\mathrm{cd}}-V_{\mathrm{g}}\cos\delta\right)+\omega_{\mathrm{m}}i_{\mathrm{gq}} \\ \dot{i}_{\mathrm{gq}}=\frac{1}{L_{\mathrm{g}}}\left(v_{\mathrm{cq}}-V_{\mathrm{g}}\sin\delta\right)-\omega_{\mathrm{m}}i_{\mathrm{gd}} \\ \dot{v}_{\mathrm{cd}}=\frac{1}{C}\left(i_{\mathrm{d}}-i_{\mathrm{gd}}\right)+\omega\mathrm{_m}v_{\mathrm{cq}} \\ \dot{v}_{\mathrm{cq}}=\frac{1}{C}\left(i_{\mathrm{q}}-i_{\mathrm{gq}}\right)-\omega_{\mathrm{m}}v_{\mathrm{cd}} \\ \dot{V}_{\mathrm{dp}}=-\frac{1}{\tau}V_{\mathrm{dp}}-\frac{1}{\tau}DV_{\mathrm{g}}\left(\omega_{\mathrm{g}}-\omega_{\mathrm{m}}\right)\cos\delta \\ \end{gathered}\right. $$ (5) 式中:
${V_{{\mathrm{c}}}}$ 表示滤波电容电压;R为线路阻尼;${i_{{\mathrm{g}}}}$ 表示电网侧电流;${L_{{\mathrm{g}}}}$ 表示网侧电感;${i_{\mathrm{d}}}$ 和${i_{\mathrm{q}}}$ 分别为流过滤波电感电流的电流直流分量和交流分量;${i_{{\mathrm{gd}}}}$ 和${i_{{\mathrm{g}}{\mathrm{q}}}}$ 分别为流向电网侧的电流直流分量和交流分量;${v_{{\mathrm{cd}}}}$ 和${v_{{\mathrm{cq}}}}$ 分别为滤波电容的电压直流分量和交流分量;${V_{{\mathrm{dcn}}}}$ 为直流侧电压额定值;$C$ 为电网电容;$\tau $ 为时间常数。2. VSG的参数自适应调节策略
2.1 自适应调节策略建立
为了解决VSG虚拟阻尼灵活控制不足的问题,对VSG系统的虚拟阻尼和虚拟惯量进行自适应调节,使变流器能够在不同的运行条件下灵活改变参数。同时,对上述状态方程(5)进行根轨迹和分岔分析,得到系统关键参数的整定范围,从而提高系统的动态响应速度。
假设系统在某个时刻受到一个有功的正向扰动,经过几个周期的振荡后,系统逐渐稳定到新的平衡点,这个过程可以分为4个阶段。
第Ⅰ阶段,VSG输入的有功功率大于输出的电磁功率,此时角频率上升且大于额定值,最终到达最大值处,系统的角频率变化率
${{\mathrm{d}}}{\omega _{{\mathrm{m}}}}/{{\mathrm{d}}}t > 0$ 。这表明系统要适当增加虚拟惯量使得角频率变化率减小,同时虚拟阻尼$D$ 需要适当增加来减小频率偏差。第Ⅱ阶段,VSG输入的有功依然大于输出的电磁功率,但此时角频率逐渐下降向额定值变化,此时系统的角频率变化率
${{\mathrm{d}}}{\omega _{{\mathrm{m}}}}/{{\mathrm{d}}}t < 0$ ,这表明系统需要适当减小虚拟惯量使得角频率变化率适当增加,以使角频率快速恢复至额定值,虚拟阻尼$D$ 维持初始值即可减小频率偏差。同理,第Ⅲ和第Ⅳ阶段中,虚拟惯量与虚拟阻尼的变化情况与第Ⅰ和第Ⅱ阶段类似,根据不同的运行状态,可以总结出虚拟惯量与虚拟阻尼的取值原则,如表1所示。
表 1 虚拟惯量与虚拟阻尼的取值原则Table 1 Principles for the value of virtual inertia and virtual damping阶段 角频率偏差 角频率变化量 虚拟惯量 虚拟阻尼 Ⅰ >0 >0 增加 增加 Ⅱ >0 <0 减小 保持初始值 Ⅲ <0 <0 增加 增加 Ⅳ <0 >0 减小 保持初始值 根据表1所得参数的取值原则,可以建立VSG系统中虚拟惯量和虚拟阻尼参数的自适应调节策略如下:
$$ {J_{{\mathrm{v}}}} = \left\{ \begin{gathered} {J_{0}}, \;\;\left| {\frac{{{{\mathrm{d}}}{\omega _{{\mathrm{m}}}}}}{{{{\mathrm{d}}}t}}} \right| \leqslant {H_{{\mathrm{j}}}} \\ {J_0} + {k_{{\mathrm{j}}}}\left| {\frac{{{\mathrm{d}}{\omega _{{\mathrm{m}}}}}}{{{{\mathrm{d}}}t}}} \right|,\;\; \left| {\frac{{{{\mathrm{d}}}{\omega _{{\mathrm{m}}}}}}{{{{\mathrm{d}}}t}}} \right| > {H_{{\mathrm{j}}}} \\ \end{gathered} \right. $$ (6) $$ D = \left\{ \begin{gathered} {D_0} \left| {{\omega _{{\mathrm{m}}}} - {\omega _{{\mathrm{n}}}}} \right| \leqslant {H_{{\mathrm{d}}}} \\ {D_0} + {k_{{\mathrm{d}}}}\left| {{\omega _{{\mathrm{m}}}} - {\omega _{{\mathrm{n}}}}} \right| \left| {{\omega _{{\mathrm{m}}}} - {\omega _{{\mathrm{n}}}}} \right| > {H_{{\mathrm{d}}}} \\ \end{gathered} \right. $$ (7) 式中:
${J_0}$ ,${D_0}$ 为虚拟惯量与虚拟阻尼的初始值;${k_{{\mathrm{j}}}}$ 、${k_{{\mathrm{d}}}}$ 分别为虚拟惯量与虚拟阻尼的调节系数,根据当前需要调节的能力大小进行设定;${H_{{\mathrm{j}}}}$ ,${H_{{\mathrm{d}}}}$ 分别为虚拟惯量与虚拟阻尼的变化阈值,通过设置阈值可以有效地减少因系统微小扰动带来的参数频繁切换。2.2 根轨迹分析
为了确定虚拟阻尼和虚拟惯量对系统稳定性的影响,在功率值一定的情况下,对状态方程(5)进行线性化处理,得到线性化后的方程如下:
$$ \Delta \dot x = {\boldsymbol{Z}}\Delta x + {\boldsymbol{W}}\Delta u $$ (8) 式中:
${\boldsymbol{Z}}$ 矩阵为系统的雅可比矩阵;${\boldsymbol{W}}$ 为系统的控制矩阵。假设电网频率与电压均为额定值,
${V_{ \rm g}} = {V_{ \rm n}}$ ,${\omega _{ \rm g}} = {\omega _{ \rm n}}$ ,可以进一步计算出状态方程(5)的平衡点(${\omega _{ \rm m0}}$ ,${E_0}$ ,${\delta _0}$ ,${i_{ \rm d0}}$ ,${i_{ \rm q0}}$ ,${i_{ \rm gd0}}$ ,${i_{ \rm gq0}}$ ,${v_{ \rm cd0}}$ ,${v_{ \rm cq0}}$ ,${V_{ \rm dp0}}$ ),其雅可比矩阵${\boldsymbol{Z}}$ 表示如下:$$ {\boldsymbol{Z}} = \left[ {\begin{array}{*{20}{c}} 0&{\dfrac{{ - {i_{ \rm {d0}}}}}{{{C_{ \rm {dc}}}k{V_{ \rm {dcn}}}}}}&0&{\dfrac{{ - {E_0}}}{{{C_{ \rm {dc}}}k{V_{ \rm {dcn}}}}}}&0&0&0&0&0&{\dfrac{{ - {i_{ \rm {d0}}}}}{{{C_{ \rm {dc}}}k{V_{ \rm {dcn}}}}}} \\ 0&{{k_{\mathrm{q}}}{i_{ \rm {q0}}}}&0&0&{{k_{ \rm q}}{E_0}}&0&0&0&0&0 \\ { - 1}&0&0&0&0&0&0&0&0&0 \\ {{i_{ \rm {q0}}}}&{\dfrac{1}{L}}&0&{ - \dfrac{R}{L}}&{{\omega _{ \rm g}}}&0&0&{ - \dfrac{1}{L}}&0&{\dfrac{1}{L}} \\ { - {i_{ \rm {d0}}}}&0&0&{ - {\omega _{ \rm g}}}&{ - \dfrac{R}{L}}&0&0&0&{ - \dfrac{1}{L}}&0 \\ {{i_{ \rm {gq0}}}}&0&{\dfrac{{{V_{ \rm g}}}}{{{L_{ \rm g}}}}\sin {\delta _0}}&0&0&0&{{\omega _{ \rm g}}}&{\dfrac{1}{{{L_{ \rm g}}}}}&0&0 \\ { - {i_{ \rm {gd0}}}}&0&{ - \dfrac{{{V_{ \rm g}}}}{{{L_{ \rm g}}}}\cos {\delta _0}}&0&0&{ - {\omega _{ \rm g}}}&0&0&{\dfrac{1}{{{L_{ \rm g}}}}}&0 \\ {{v_{ \rm {cq0}}}}&0&0&{\dfrac{1}{C}}&0&{ - \dfrac{1}{C}}&0&0&{{\omega _{ \rm g}}}&0 \\ { - {v_{ \rm {cd0}}}}&0&0&0&{\dfrac{1}{C}}&0&{ - \dfrac{1}{C}}&{ - {\omega _{ \rm g}}}&0&0 \\ {\dfrac{D}{\tau }{V_{ \rm g}}\cos {\delta _0}}&0&0&0&0&0&0&0&0&{ - \dfrac{1}{\tau }} \end{array}} \right] $$ (9) 其中,输出电压初始值为
${E_0} = \sqrt {\left( {\tilde A + \dfrac{1}{2}{{({V_{{\mathrm{g}}}}\gamma )}^2}} \right) + \sqrt {{{\left( {\tilde A + \dfrac{1}{2}{{({V_{{\mathrm{g}}}}\gamma )}^2}} \right)}^2} - {{\tilde A}^2} - \tilde B} } $ 式中:
$A$ 为无功功率控制常数;$\tilde A$ 为$A$ 修正后的参数,$\tilde A = A + {{{L_{{\mathrm{g}}}}{\omega _{{\mathrm{g}}}}{Q_{{\mathrm{n}}}}} \mathord{\left/ {\vphantom {{{L_{g}}{\omega _{g}}{Q_{n}}} \gamma }} \right. } \gamma }$ ;$B$ 为有功功率控制常数;$\tilde B$ 为$B$ 修正后的参数;$\tilde B = {(B - {{{L_{{\mathrm{g}}}}{\omega _{{\mathrm{g}}}}{P_{{{\mathrm{in}}}}}} \mathord{\left/ {\vphantom {{{L_{g}}{\omega _{g}}{P_{{in}}}} \gamma }} \right. } \gamma })^2}$ ,$r=1-L_{\mathrm{g}}C\omega_{\mathrm{g}}^2 $ 。根据线性微分方程的状态矩阵求解矩阵的特征根和特征向量,改变虚拟阻尼
$D$ 和虚拟惯量${J_{{\mathrm{v}}}}$ 的大小,观察系统特征根的变化,绘制出特征根随虚拟阻尼$D$ 和虚拟惯量${J_{{\mathrm{v}}}}$ 变化的运动轨迹,判断其取值对系统稳定性的影响,${V_{{{\mathrm{dp}}}}}$ 的取值与虚拟阻尼$D$ 直接相关。本文设置输入为10的状态变量,输出为${V_{{{\mathrm{dp}}}}}$ ,可以得到VSG的传递函数。传递函数有10个特征根,分别记为$ \lambda_1\sim\lambda_{10} $ ,系统的初始参数详见表2。当虚拟阻尼以0.001的步长从0.001开始逐渐增加到0.5时,可以进一步得到系统的根轨迹。其中,$ \lambda_1\sim\lambda_7 $ 距离虚轴较远,其轨迹变化对系统稳定性变化影响较小。对系统稳定性影响较大的特征$ \lambda_8\sim\lambda_{10} $ 进行分析。如图5所示,图中箭头所指方向为虚拟阻尼D增大的方向,即特征根的变化方向,结合Lyapunov稳定性理论,可以得到如下结论:表 2 VSG系统的参数设定Table 2 Initial value of the VSG system参数名称 参数符号 参数取值 直流侧电容 ${C_{{\mathrm{dc}}}}$/μF 880 无功初始值 ${Q_{\mathrm{n}}}$/(V·A) 300 有功初始值 ${P_{{\mathrm{in}}}}$/W 200 额定频率 $f$/Hz 60 直流侧电压额定值 ${V_{{\mathrm{dcn}}}}$/V 430 电网电压 ${V_{\mathrm{g}}}$/V 169.71 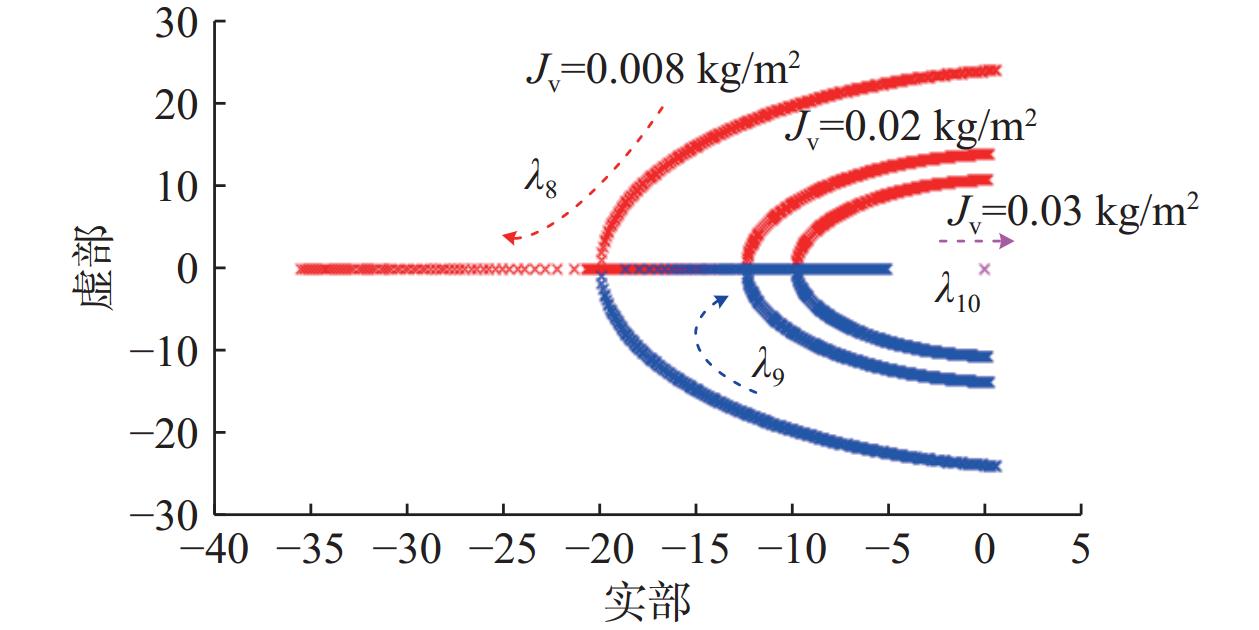 图 5 虚拟阻尼D根轨迹图Fig. 5 Virtual damping root trajectory diagram下载:
全尺寸图片
a. 随着虚拟阻尼D不断增大,
${\lambda _8}$ 和${\lambda _9}$ 实部由正数变为负数并不断减小,当${\lambda _8}$ 在实部为−20时,实部值随着虚拟阻尼的增大仍然不断减小,但${\lambda _9}$ 的实部值反而不断增大;${\lambda _{10}}$ 的实部值随着虚拟阻尼的增大而增大,但实部仍保持为负。这表明,在${\lambda _8}$ 的实部到达−20后系统朝着不稳定的方向发展,虚拟阻尼D的取值不宜过大。b. 当虚拟阻尼D取值不变时,随着虚拟惯量
${J_{{\mathrm{v}}}}$ 的不断增大,相同虚拟阻尼下的特征根实部不断增大。这表明,系统朝着不稳定方向发展,需要合理确定虚拟惯量${J_{{\mathrm{v}}}}$ 的取值大小。2.3 分岔分析
为了获得虚拟惯量与虚拟阻尼的取值范围,验证根轨迹分析结果的正确性,分别对虚拟惯量和虚拟阻尼进行分岔分析。当某动态参数变化经过一些临界值时,系统性态(如平衡点的数量、周期运动和稳定性)会发生突变,并常伴随有混沌、分形、突变、拟序结构等,这种现象被称为分岔。分岔有很多种,如Hopf分岔、倍周期分岔等。其中,Hopf分岔的本质是系统雅可比矩阵的特征根有一对共轭纯虚数解,也是电力系统模型中分析最多的一类分岔。
下面将对虚拟阻尼D和虚拟惯量
${J_{{\mathrm{v}}}}$ 分别进行分岔分析,讨论这些参数对变流器稳定运行的影响;追踪系统的平衡解流形,结合根轨迹与分岔点处的临界分岔值,来确定VSG系统控制参数的取值范围。下文仿真均采用430 V直流恒压源为VSG提供直流电压,假设电网频率${\omega _0} = {\omega _{{\mathrm{g}}}}$ ,且恒定不变,其他参数如表2所示。2.3.1 虚拟惯量的分岔分析
选定虚拟惯量
${J_{{\mathrm{v}}}}$ 作为分岔参数,改变${J_{\mathrm{v}}}$ 的大小,观察VSG系统稳定性。利用Matcont软件追踪系统的平衡解流形,并未检测到系统出现分岔点。结合状态方程(5)的特征根,在$ J_{\mathrm{v}}\in[0.1,10\ 000] $ 参数区间内,系统根轨迹距离虚轴最近点为(−0.005226 , ±j0.237),所有特征根的实部小于0,这说明VSG系统将在${J_{{\mathrm{v}}}}$ 的变化过程中始终保持稳定。2.3.2 虚拟阻尼的分岔分析
选定虚拟阻尼
$D$ 作为分岔参数,改变$D$ 的大小,观察VSG系统的稳定性。利用Matcont软件追踪系统的平衡解流形,检测到当虚拟阻尼${D_{{\text{cr}}}} = 0.008\;35$ 时,系统中出现了Hopf分岔点。同时,计算该参数下系统的特征根,如图6所示。系统中出现了一对实部为0的共轭复根,验证了系统中出现Hopf分岔的正确性。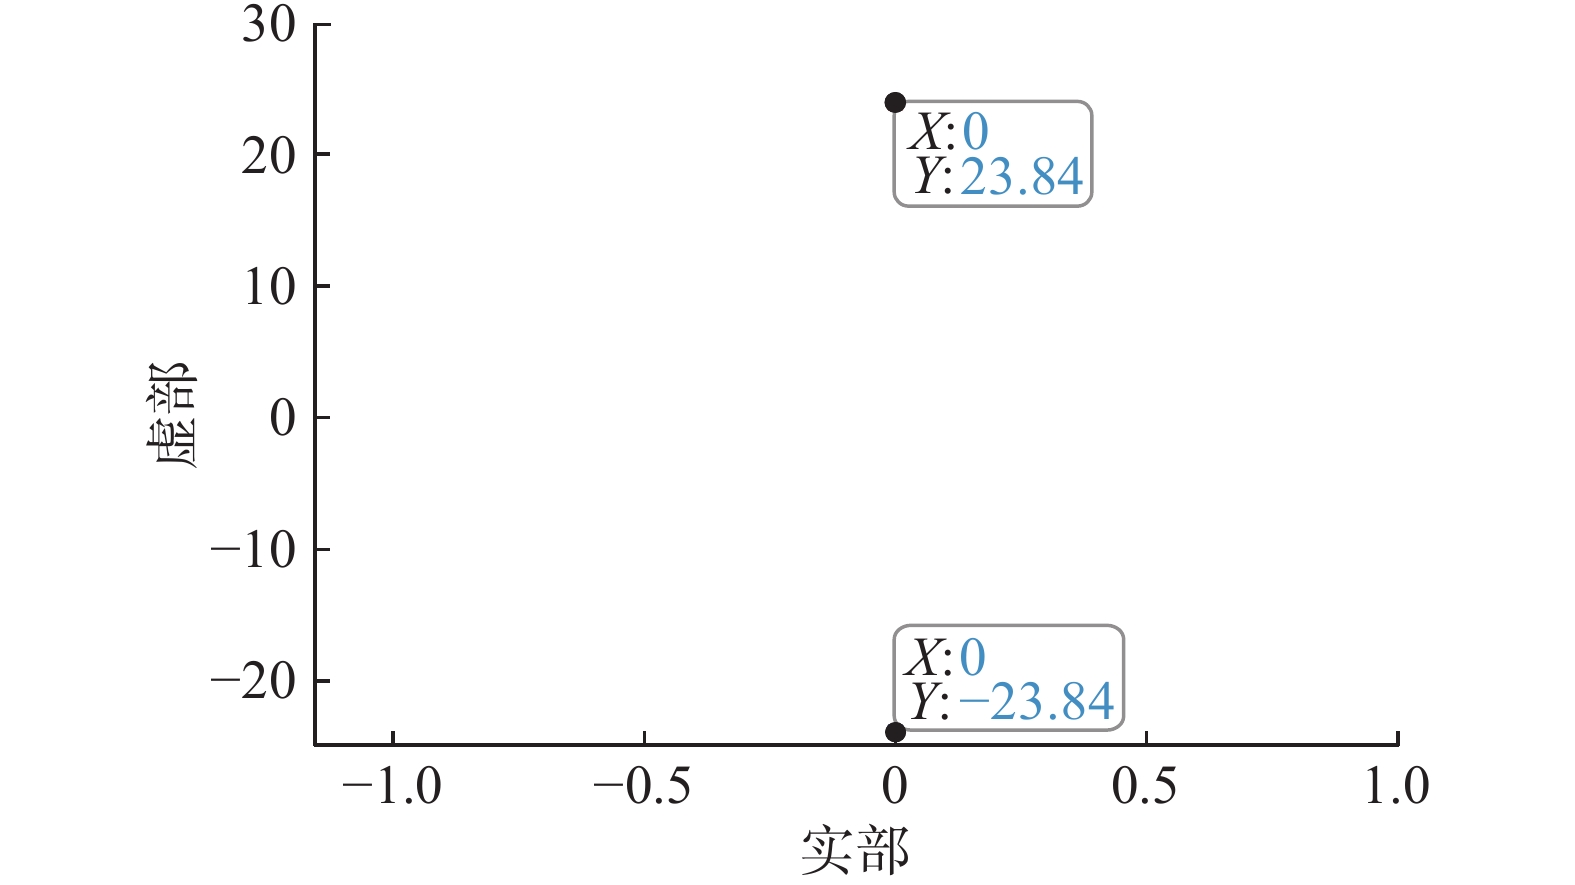 图 6 D=
0.00835 时的特征根分布Fig. 6 Characteristic root distribution when D=0.00835 下载:
全尺寸图片
图7为状态变量(虚拟功角
$\delta $ )与虚拟阻尼$D$ 的分岔图,可以观察到:在Hopf分岔点之后,随着虚拟阻尼$D$ 的增大,虚拟功角$\delta $ 维持恒定,其数值大小与数量不发生变化;在Hopf分岔点之前,随着虚拟阻尼$D$ 的减小,虚拟功角$\delta $ 开始骤降,将会导致VSG系统失去稳定。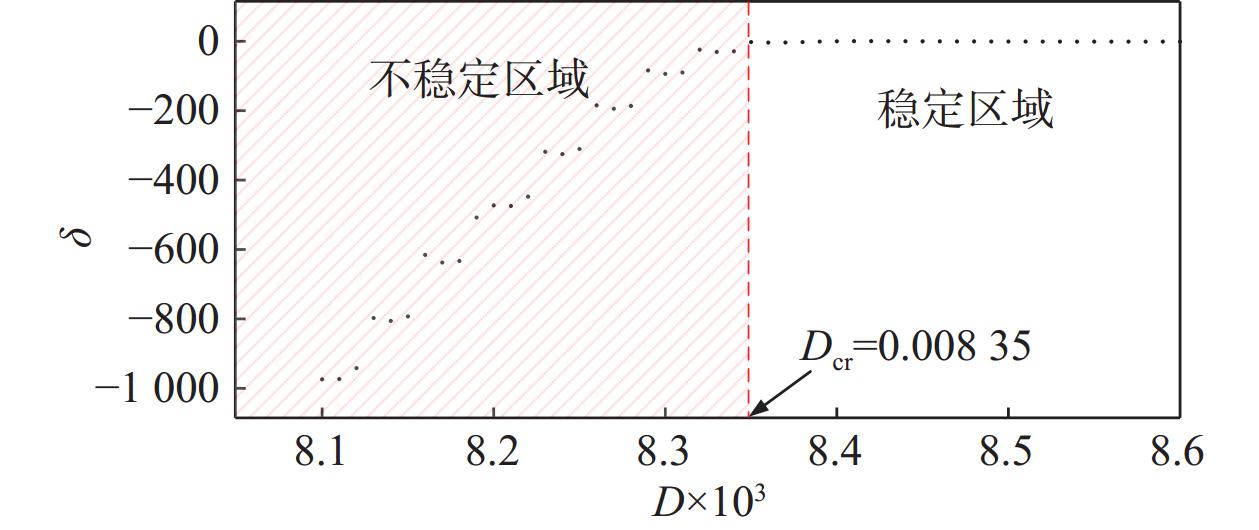 图 7 虚拟功角–虚拟阻尼分岔图Fig. 7 Bifurcation diagram of the virtual power angle and virtual damping下载:
全尺寸图片
图8给出了两组典型虚拟阻尼参数下VSG系统的相平面图。当虚拟阻尼
$D = 0.006 < {D_{{\text{cr}}}}$ (分岔图中不稳定区域)时,从系统相平面图中可以观察到,此时虚拟功角轨迹由初始点(“○”)开始,逐渐脱离稳定平衡点(“★”)的吸引,最终发散。该状态下的虚拟功角时序图如图9(a)所示,虚拟功角曲线在t =6.5 s后骤降,且不再恢复至平衡态,说明VSG系统在该虚拟阻尼参数下并不稳定。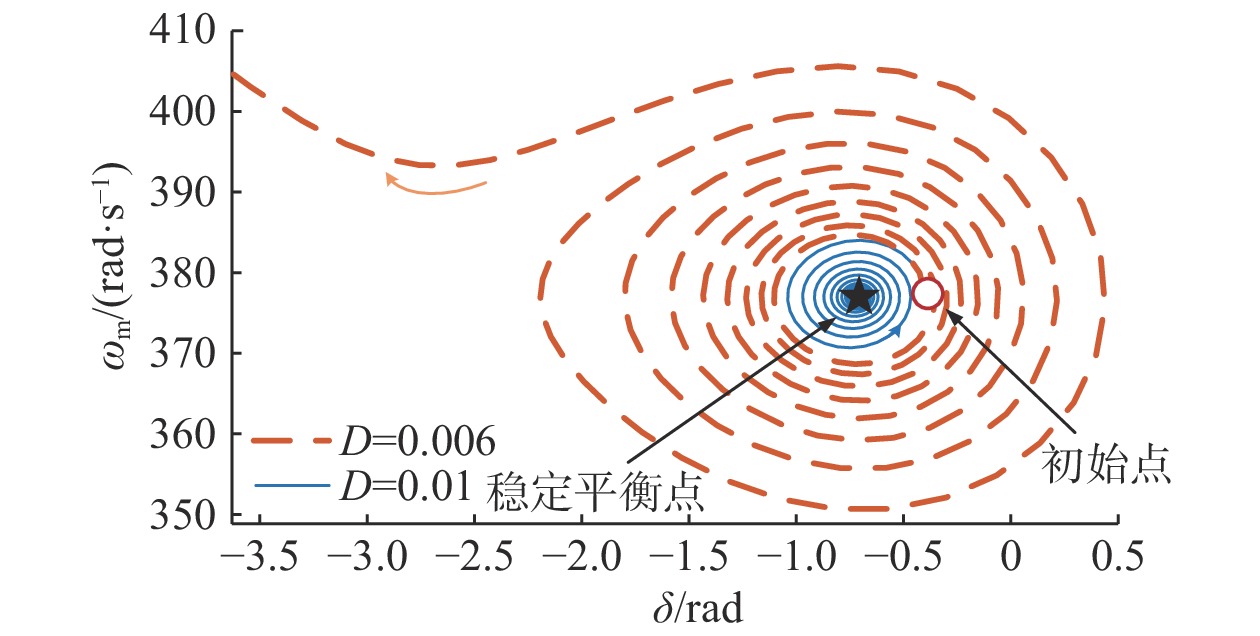 图 8 功角的相平面图Fig. 8 Phase diagram of power angle下载:
全尺寸图片
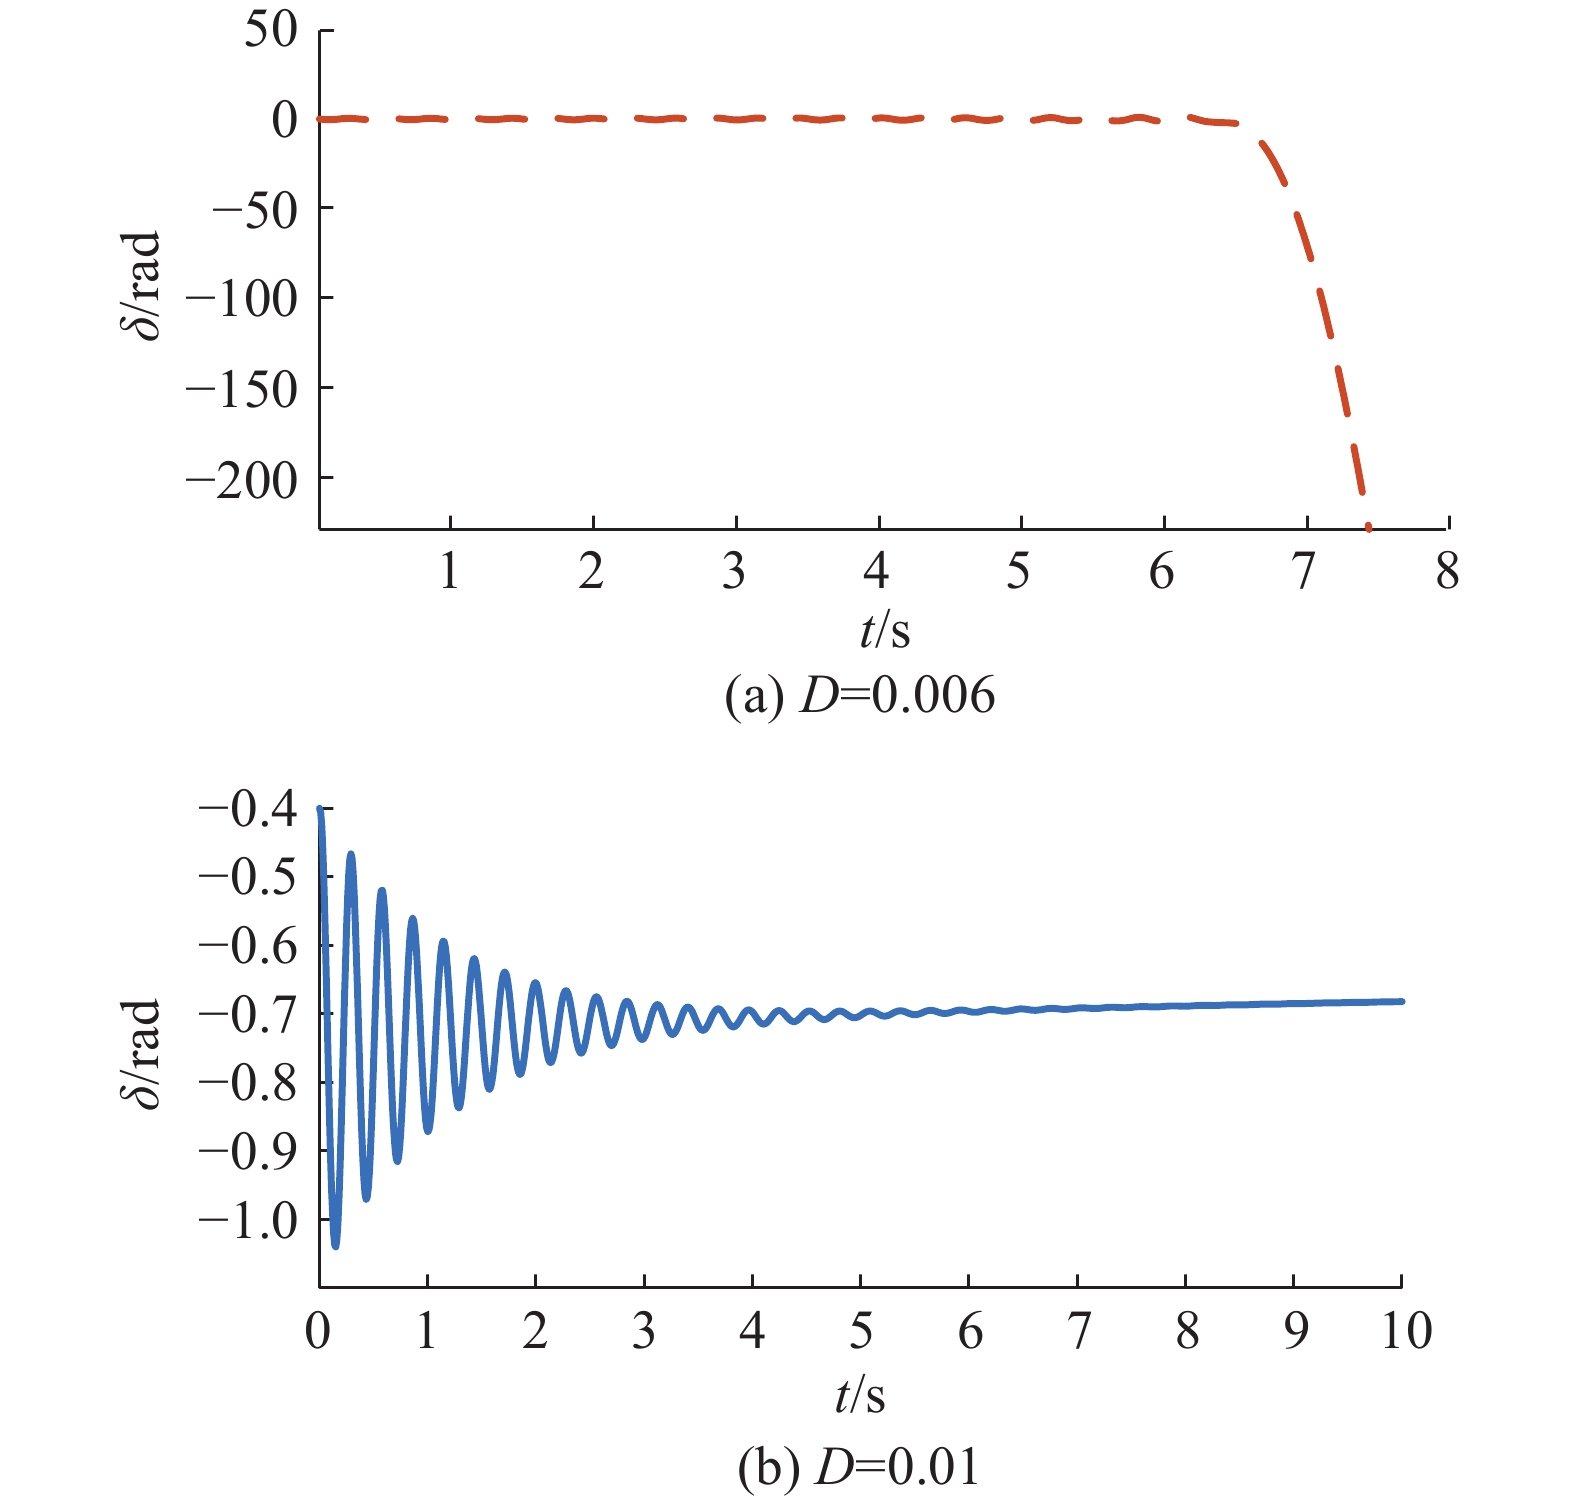 图 9 不同虚拟阻尼下的功角时序图Fig. 9 Power angle sequence diagram under different virtual damping value下载:
全尺寸图片
当虚拟阻尼
$D = 0.01 > {D_{{\text{cr}}}}$ (分岔图中稳定区域)时,从系统的相平面图中可以观察到,此时虚拟功角轨迹从初始点逐渐收敛到稳定平衡点,该状态下的虚拟功角时序图如图9(b)所示。该状态下的虚拟功角曲线经过短时间振荡后又恢复至稳定值,说明VSG系统在该虚拟阻尼参数下可以保持稳定运行,该趋势与分岔图(图7)是一致的。由上述分析可知,当VSG系统中虚拟阻尼发生变化时,系统的结构也将发生变化。如果系统状态在稳定区间内,系统在运行过程中具有一定的可调节能力;如果系统状态落在稳定区间外,系统将失去稳定。虚拟阻尼参数的合理取值对VSG的稳定运行起到至关重要的作用。
3. 仿真验证
运用Matlab/Simulink仿真平台搭建VSG控制系统,采用430 V直流恒压源为VSG提供直流电压,假设电网频率
${\omega _0} = {\omega _{{\mathrm{g}}}}$ 且恒定不变。分别在有功功率突变与频率跌落的情况下对如下3种不同的参数选取方案进行仿真实验,验证所提自适应调节方案的有效性。方案1:虚拟惯量${J_{{\mathrm{v}}}} = 0.02$ ,虚拟阻尼$D = 0.1$ ;方案2:虚拟惯量采取自适应策略,虚拟阻尼$D = 0.1$ ;方案3:虚拟惯量与虚拟阻尼均采用自适应策略。3.1 频率跌落下的系统调节
对VSG频率跌落情况下的动态响应进行实验,初始时刻t = 0 s时系统角速度为376.99 rad/s,t = 1 s时在VSG控制系统中加入0.1 Hz的频率跌落。图10展示了3种不同方案下的频率变化曲线,图中:蓝色曲线为方案1(固定参数)情况下系统中出现扰动时角频率的变化曲线;红色曲线为方案2(虚拟惯量自适应,虚拟阻尼固定)情况下系统中出现扰动时角频率的变化曲线;黑色曲线为方案3(虚拟惯量与虚拟阻尼均自适应调节)情况下系统中出现扰动时角频率的变化曲线。
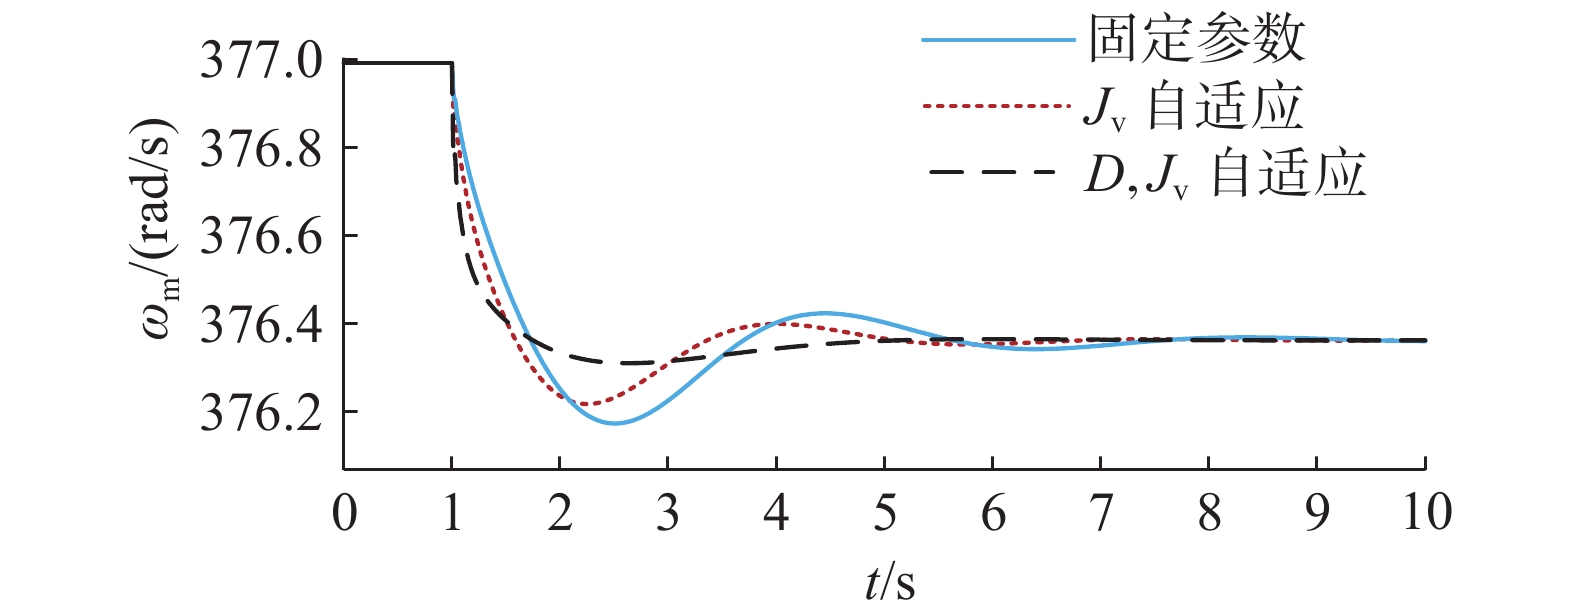 图 10 角速度变化曲线Fig. 10 Angular velocity variation curves下载:
全尺寸图片
从图中可以看出:固定参数情况下,当系统中出现频率扰动后,系统所需要的调节时间较长,超调量大,恢复稳定状态的速度较慢;虚拟惯量与虚拟阻尼自适应调节情况下,系统在出现频率跌落后能够快速恢复到平衡状态,在调节的过程中表现出更小的超调量和调节时间,说明控制参数采用自适应策略能够改善系统稳定性。与传统的固定参数的VSG控制方法相比,本文所提出的方法具有更优的控制效果。
3.2 有功功率突变下的系统调节
设置系统有功初始值
$ {P_{{{\mathrm{in}}}}} $ =100 W,在t =1 s处,施加有功涌入$ \Delta {P_{{{\mathrm{in}}}}} $ =30 W,观察有功功率扰动下VSG系统角频率的动态响应特性,仿真结果如图11所示。从图中可以看出:固定参数情况下,系统在受到扰动后需要较长的调节时间,系统超调量较大;虚拟阻尼固定–虚拟惯量自适应调节的情况下,系统超调量大于固定参数情况下的超调量,这是由于系统虚拟惯量的大小与虚拟阻尼大小不匹配,使得VSG控制效果不理想;虚拟惯量与虚拟阻尼自适应调节情况下,系统在出现频率跌落后能够快速恢复稳定到平衡状态,在调节的过程中超调量是3种方案中最小的,并且调节时间最短。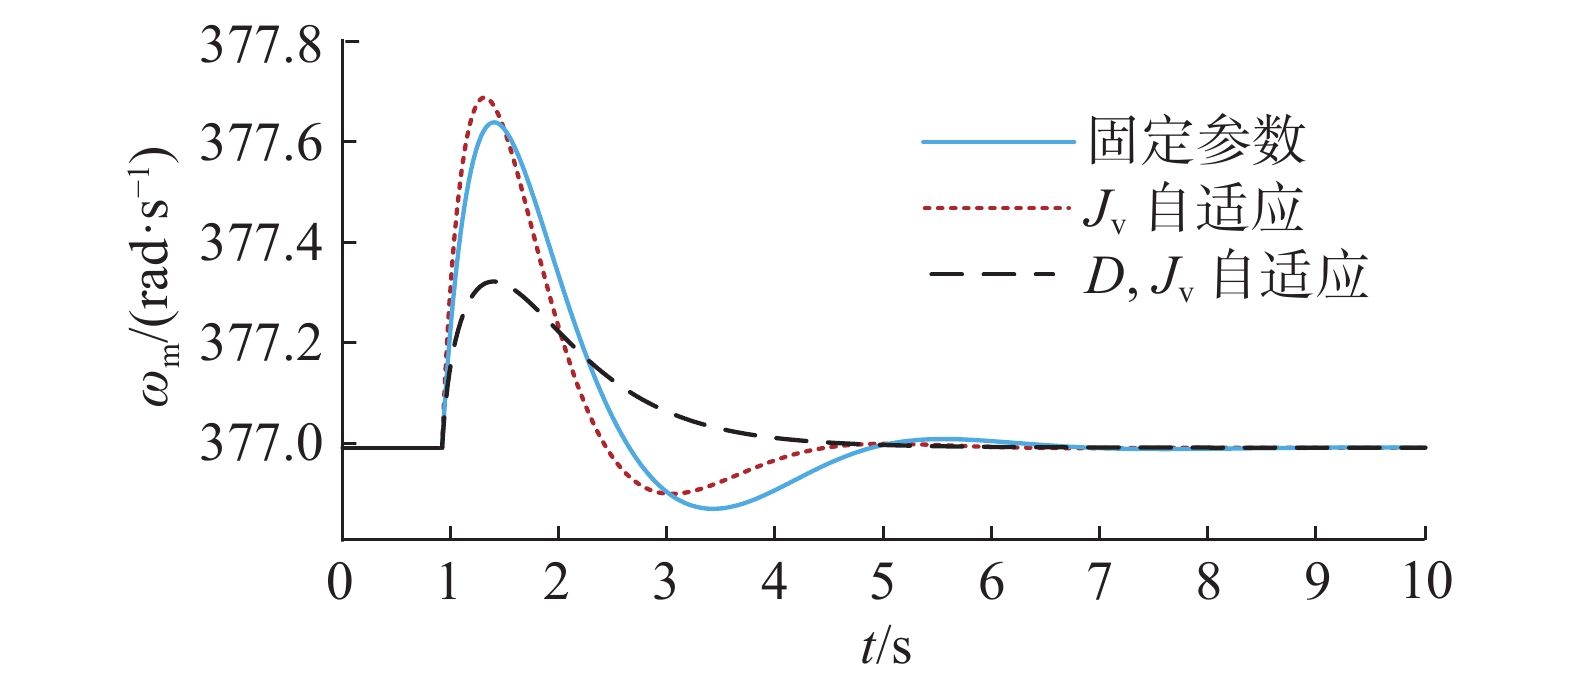 图 11 有功涌入下的角速度变化曲线Fig. 11 Angular velocity variation curve under active power inflow下载:
全尺寸图片
4. 结 论
为了提升新能源并网变流器运行稳定性,本文在传统VSG控制的基础上,提出了虚拟惯量与虚拟阻尼自适应调节的控制策略。研究了VSG系统状态随虚拟阻尼、虚拟惯量参数变化而产生的分岔现象,结合根轨迹分析结果,确定了虚拟阻尼与虚拟惯量的调节区间。仿真结果验证了本文所提自适应调节策略在VSG系统动态响应能力提升方面的有效性,该策略使变流器能够自主提供必要的惯量与电压支撑,确保新能源发电系统在弱电网环境下也能稳定运行。
-
图 1 虚拟同步机结构图
Fig. 1 Structure diagram of virtual synchronous generator
下载:
全尺寸图片
图 2 有功-频率控制图
Fig. 2 Control diagram of active power-frequency
下载:
全尺寸图片
图 3 虚拟阻尼环节
Fig. 3 Virtual damping strategy
下载:
全尺寸图片
图 4 无功控制环节
Fig. 4 Reactive power control strategy
下载:
全尺寸图片
图 5 虚拟阻尼D根轨迹图
Fig. 5 Virtual damping root trajectory diagram
下载:
全尺寸图片
图 6 D=
0.00835 时的特征根分布Fig. 6 Characteristic root distribution when D=
0.00835 下载:
全尺寸图片
图 7 虚拟功角–虚拟阻尼分岔图
Fig. 7 Bifurcation diagram of the virtual power angle and virtual damping
下载:
全尺寸图片
图 8 功角的相平面图
Fig. 8 Phase diagram of power angle
下载:
全尺寸图片
图 9 不同虚拟阻尼下的功角时序图
Fig. 9 Power angle sequence diagram under different virtual damping value
下载:
全尺寸图片
图 10 角速度变化曲线
Fig. 10 Angular velocity variation curves
下载:
全尺寸图片
图 11 有功涌入下的角速度变化曲线
Fig. 11 Angular velocity variation curve under active power inflow
下载:
全尺寸图片
表 1 虚拟惯量与虚拟阻尼的取值原则
Table 1 Principles for the value of virtual inertia and virtual damping
阶段 角频率偏差 角频率变化量 虚拟惯量 虚拟阻尼 Ⅰ >0 >0 增加 增加 Ⅱ >0 <0 减小 保持初始值 Ⅲ <0 <0 增加 增加 Ⅳ <0 >0 减小 保持初始值 表 2 VSG系统的参数设定
Table 2 Initial value of the VSG system
参数名称 参数符号 参数取值 直流侧电容 ${C_{{\mathrm{dc}}}}$/μF 880 无功初始值 ${Q_{\mathrm{n}}}$/(V·A) 300 有功初始值 ${P_{{\mathrm{in}}}}$/W 200 额定频率 $f$/Hz 60 直流侧电压额定值 ${V_{{\mathrm{dcn}}}}$/V 430 电网电压 ${V_{\mathrm{g}}}$/V 169.71 -
[1] 张智刚, 康重庆. 碳中和目标下构建新型电力系统的挑战与展望[J]. 中国电机工程学报, 2022, 42(8): 2806−2818. [2] 孙培锋, 陆启亮, 鲍佳麒, 等. 县级市碳达峰碳中和规划案例分析[J]. 能源研究与信息, 2023, 39(4): 214−221. [3] 陈建新, 张旭, 孟浩杰, 等. 基于下垂控制的单台换流器-无穷大系统数学模型及直流系统稳定的解析条件[J]. 电力系统保护与控制, 2022, 50(1): 60−68. [4] 孙大卫, 吴林林, 刘辉, 等. 弱电网直驱风机低电压穿越特性及其对机端暂态电压的影响[J]. 中国电机工程学报, 2021, 41(14): 4777−4786. [5] 张武其, 文云峰, 迟方德, 等. 电力系统惯量评估研究框架与展望[J]. 中国电机工程学报, 2021, 41(20): 6842−6855. [6] 袁敞, 毕嘉亮, 陈虎, 等. 多虚拟同步机系统的自适应滑模变结构控制方法[J]. 电力系统保护与控制, 2023, 51(8): 26−36. [7] 任凯奇, 张东英, 黄越辉, 等. 基于新能源出力比例的大规模系统惯量估计[J]. 电网技术, 2022, 46(4): 1307−1315. [8] 曹炜, 钦焕乘, 陆建忠, 等. 新型电力系统下虚拟同步机的定位和应用前景展望[J]. 电力系统自动化, 2023, 47(4): 190−207. doi: 10.7500/AEPS20220527003 [9] 代丽, 王君瑞, 谭露, 等. 基于自适应下垂控制的光储直流微网控制策略研究[J]. 太阳能学报, 2024, 45(8): 154−163. [10] 王宝财, 孙华东, 李文锋, 等. 考虑动态频率约束的电力系统最小惯量评估[J]. 中国电机工程学报, 2022, 42(1): 114−126. [11] 徐耀, 朱玲, 吕振宇, 等. 虚拟同步机孤岛并联系统暂态同步稳定性分析[J]. 电力系统保护与控制, 2023, 51(15): 1−11. [12] BECK H P, HESSE R. Virtual synchronous machine[C]//2007 9th International Conference on Electrical Power Quality and Utilisation. Barcelona: IEEE, 2007: 1–6. [13] DRIESEN J, VISSCHER K. Virtual synchronous generators[C]//2008 IEEE Power and Energy Society General Meeting-Conversion and Delivery of Electrical Energy in the 21st Century. Pittsburgh: IEEE, 2008: 1–3. [14] 王亚军, 杨立波, 马斌, 等. 虚拟同步机惯量及阻尼系数协调优化方法[J]. 电力系统保护与控制, 2022, 50(19): 88−98. [15] CHEN J R, O'DONNELL T. Parameter constraints for virtual synchronous generator considering stability[J]. IEEE Transactions on Power Systems, 2019, 34(3): 2479−2481. doi: 10.1109/TPWRS.2019.2896853 [16] 王正男, 张新慧, 彭克, 等. 惯量阻尼自适应虚拟直流发电机控制策略[J]. 电测与仪表, 2024, 61(1): 189−194. [17] 袁涛, 杜振东. 考虑储能SOC的RBF自适应VSG控制策略[J]. 上海电力大学学报, 2023, 39(5): 436−442,452. doi: 10.3969/j.issn.2096-8299.2023.05.003 [18] 石荣亮, 张群英, 王国斌, 等. 提高储能VSG并网有功响应性能的暂态阻尼策略[J]. 电力自动化设备, 2024, 44(1): 134−140.


